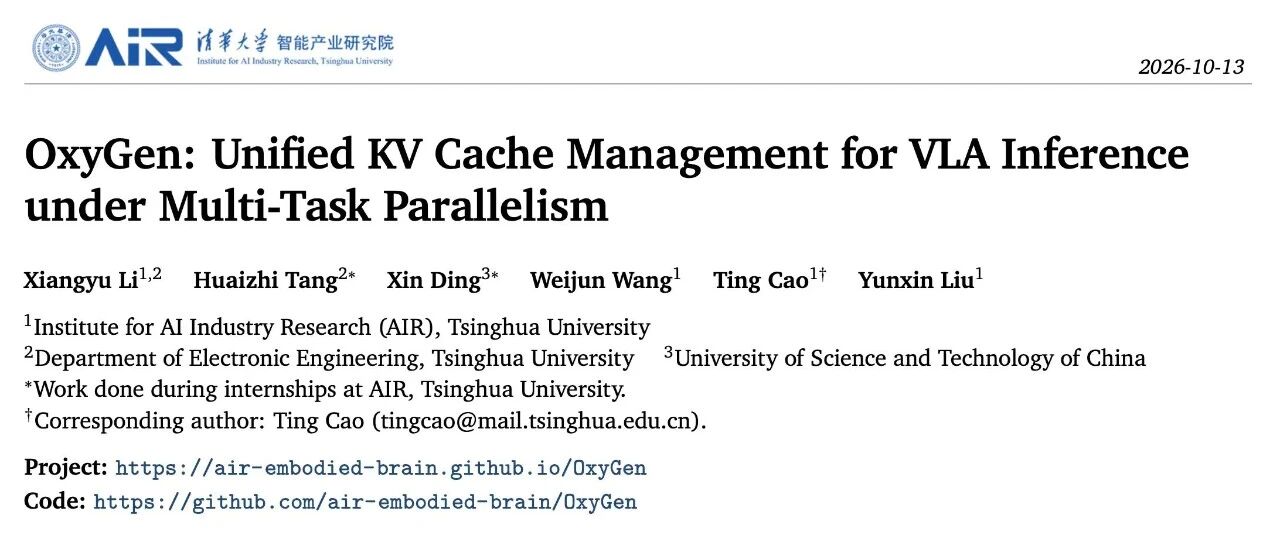
AIR科研|NeurIPS 2026:AIR提出具身统一KV Cache管理,突破机器人“边说边做”算力瓶颈
要想让机器人真正走进我们的日常生活,只会“动手”还不够。它还要记住做过什么、回答人的提问,在与人交流的同时持续完成手头的任务。然而,为了在机器人本地同时运行这些能力,必须要先突破端侧算力这个瓶颈:动作…
阅读原文MENKWAN / INTELLIGENCE WATCH
从模型突破,到机器人走进生活。
关注人工智能、具身智能与服务机器人的新进展。
部分来源暂未完成同步,当前显示最近成功收录的消息。
国内来源 · 研究机构 · 1 条动态 重置筛选
1 条 · 按原文发布时间排列
要想让机器人真正走进我们的日常生活,只会“动手”还不够。它还要记住做过什么、回答人的提问,在与人交流的同时持续完成手头的任务。然而,为了在机器人本地同时运行这些能力,必须要先突破端侧算力这个瓶颈:动作…
阅读原文